找不到技术突破口,自动驾驶行业还能撑多久?
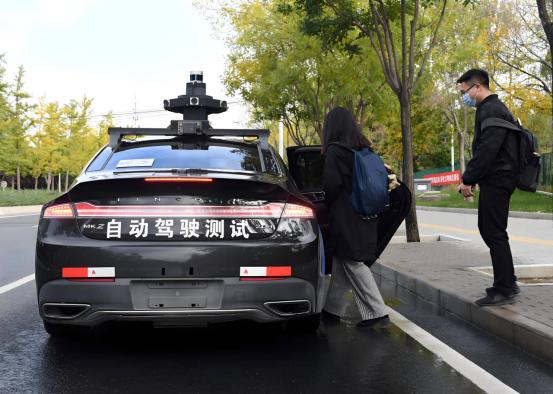
自动驾驶并没有“熄火”,只是从发布会上的炫技,走进了测试场和责任书里,2026年8月17日《人民日报》报道,上海国际汽车城已有727辆自动驾驶车辆累计完成超过2997万公里测试示范,运营约36万单,这个数字说明行业不是没人玩了,而是开始玩真的了。
(信源:2026年8月17日《中国城市报》,AI驱动产业数智变革 智能网联汽车迈向新阶段)
过去的自动驾驶研发,很像一支分工明确的装修队,定位管定位,视觉管视觉,规划管规划,控制管控制,每个工种都在拼命交作业,最后把代码打包塞进车里,能跑起来就算阶段性胜利。
可问题也埋在这里,视觉看到九十米,规划却让车辆以更高速度前进,两个部门都没犯错,合在一起却可能犯大错。
这种模块化路线并不落后,飞机、机器人、工业控制都这么干,优点是出了问题容易排查,团队边界清楚,工程师也能按指标交付。
可道路不是流水线,行人会突然回头,电动车会逆行,施工围挡会把车道挤成一条缝,模块之间只要有一点理解偏差,车辆就会在现实里交出一份很难看的答卷。
更麻烦的是,人类驾驶经验本身就不统一,有人见缝插针觉得灵活,有人认为那是冒险,有人路口宁可多等三秒,有人觉得后车喇叭已经催到脸上,机器到底该学谁?
学得太保守会被骂成“蜗牛车”,学得太激进又会让乘客心里发毛,这个尺度不是写几个参数就能解决的。
行业常说前九成容易,后十个百分点像堵墙,原因并不神秘,常规场景可以靠规则覆盖,真正难的是那些低频、突发、互相打架的情况。
比如雨夜反光、临时封路、交警手势和信号灯不一致,系统不是完全看不懂,而是每个细节都差一点,偏偏安全容不得“差不多”。
深度神经网络于是成了大家寄予厚望的突破口,数据喂得足,模型自己找规律,确实能减少大量手工规则,可模型越复杂,追责和解释就越难,训练数据里没有出现过的场景,车辆可能表现得像一个很聪明但没见过世面的新手,平时稳得很,关键时刻却让人捏一把汗。
我不太相信“一个大模型包打天下”的神话,自动驾驶不是给聊天机器人换四个轮子,语言错一句还能重来,车辆错一步可能就是事故,端到端模型可以负责感知、预测和决策,但刹车冗余、风险边界、最低风险策略、人工接管监测,这些硬约束不能因为模型聪明就被删掉。
真正靠谱的路线,应该是让神经网络负责处理复杂感知,让传统算法守住安全底线,再用仿真、封闭场地和开放道路一层层筛选。
模型提出一个动作,安全系统要检查它是否越界,发现不确定就减速、停车或请求接管,这种组合听上去不够性感,却更像能装进量产车的技术。
中国在这件事上的节奏其实很清楚,2026年8月发布的自动驾驶系统安全要求国家标准,明确覆盖L3和L4系统,并要求企业开展仿真、场地和道路试验,标准还把接管监测、最小风险策略和全生命周期安全管理写进了硬要求。
这意味着行业的考题已经变了,以前比的是谁能把车开出去,接下来比的是谁能把边界讲清楚,谁能证明系统在什么天气、什么道路、什么速度下可靠,谁又能在失效时把车安全地交还给人,能不能把宣传词换成一份普通人看得懂的使用说明,反而会成为竞争力。
我判断,自动驾驶行业不会突然撑不住,但会经历一轮很现实的分化,靠概念融资、靠视频秀操作的团队会越来越难,能在园区、港口、矿区、干线物流和城市特定道路里稳定赚钱的公司,会先活下来,再慢慢扩大边界,机器人出租车也许还要等,可无人配送和限定区域接驳已经有了更清晰的商业账本。
所以所谓技术突破口,可能不是某个横空出世的算法,而是一套愿意承认自己有边界的系统,既让机器学会处理人类难以写完的复杂情况,又不给它无限授权,既追求效率,也保留刹车和退路。
在我看来,自动驾驶真正的成熟,不是车敢开得多快,而是它知道什么时候必须慢下来。